FEHLERANALYSE
Einem Drohnenfehler über Systemgrenzen hinweg nachgehen
Ein persönlicher Erfahrungsbericht aus dem August 2012 bei Crupet.
Ein unerwarteter Ausfall
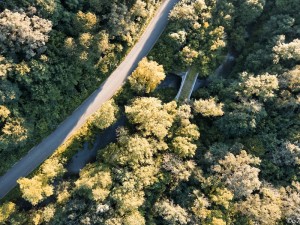
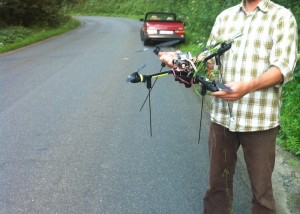
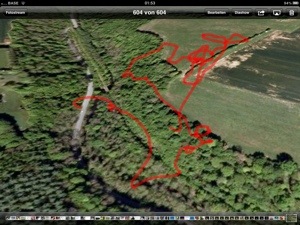
Im August 2012 flog ich bei Crupet einen faltbaren Multirotor mit einer modifizierten Canon-Kamera. Die Kontrolle ging verloren; das Fluggerät musste geborgen werden. Telemetriesignal und Warnpiepser halfen bei der Suche. Aus dem Vorfall wurde eine Untersuchung des gesamten Systems.
Das irreführende Symptom
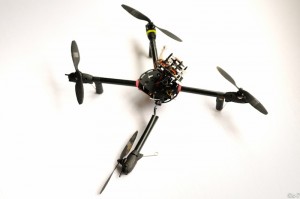
Mein veröffentlichter Bericht beschreibt Schwingungsdämpfer, die versagt hatten, und ein frei hängendes Sensormodul. Barometrische Höhenhaltung und laterale Steuerung verhielten sich unterschiedlich. Wer nur die Flugsteuerungssoftware betrachtet hätte, hätte ein mechanisches Problem mit Folgen für die Sensordaten übersehen.
Warum ich die Geschichte aufbewahre
Sie erinnert daran, die Schnittstellen zwischen Mechanik, Sensoren, Software und Umgebung zu untersuchen. Eine plausible Erklärung ist der Anfang, nicht das Ende der Diagnose.
Originalbericht: Bergung nach Kontrollverlust und Absturz (Englisch), veröffentlicht am 9. August 2012. Er dokumentiert den Flug, die Bergung und meine Analyse der versagten Halterungen.